Navigation autonome de drones : le couplage hybride GNSS et Bluetooth AoA
WIoT Group rapporte les travaux de l'université de Lund sur un système de guidage hybride couplant GNSS, Bluetooth 5.1 Angle of Arrival et capteurs inertiels.
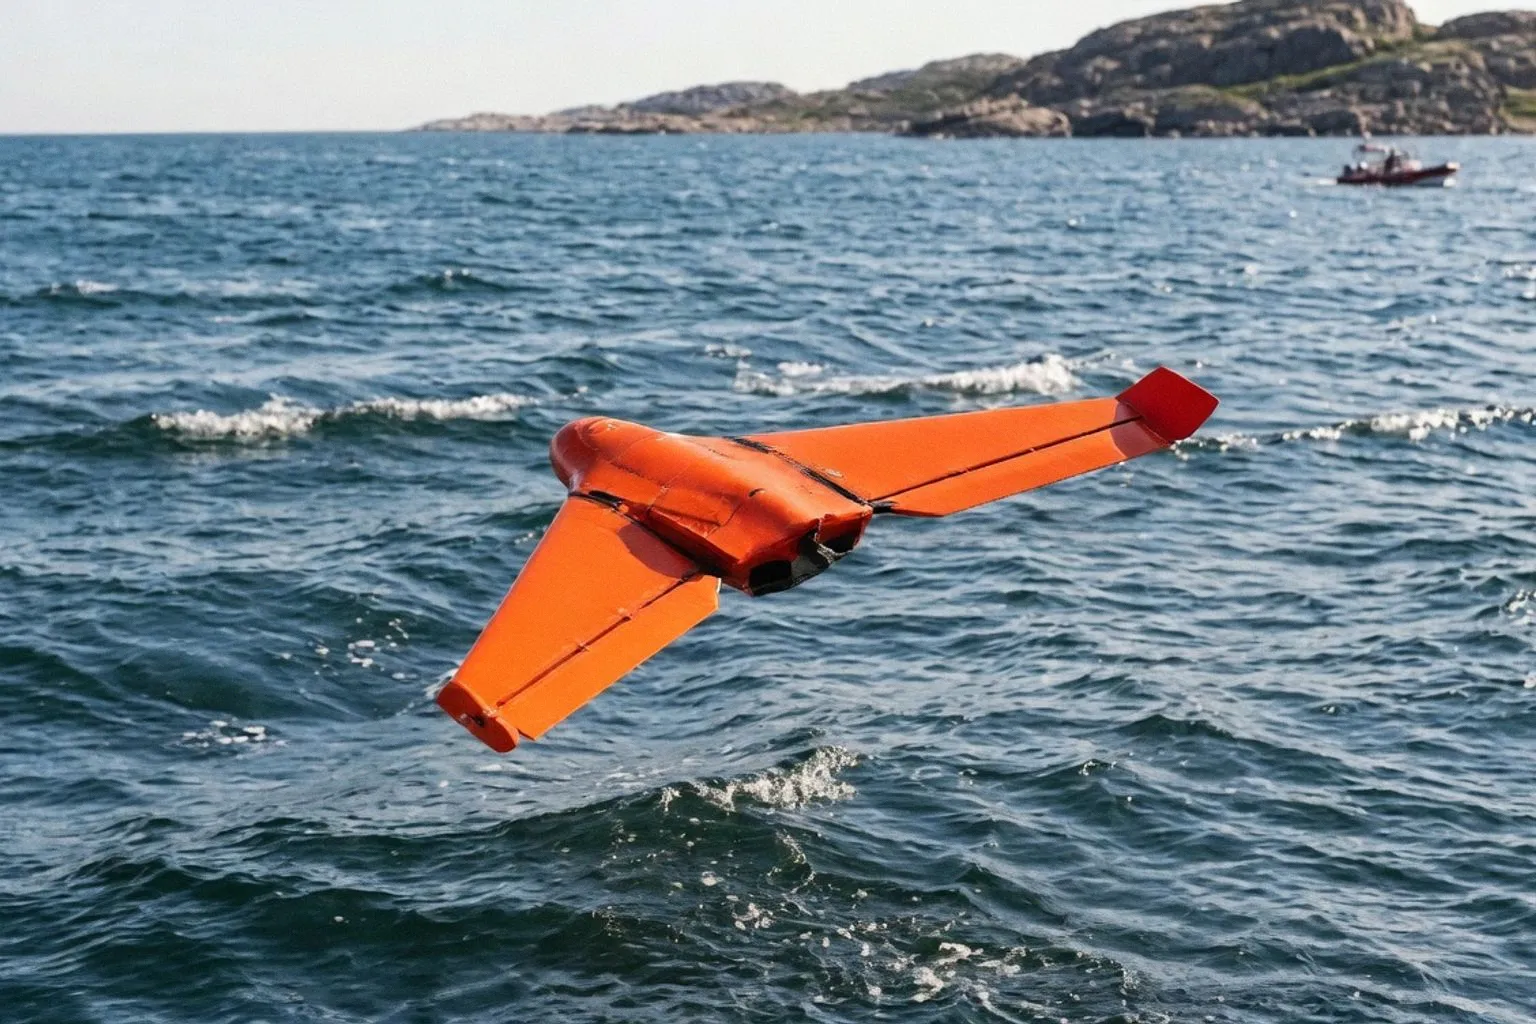
Application visée: permettre à un drone à ailes fixes de retrouver un navire en mouvement lors d'opérations de recherche et de sauvetage en mer. En essai physique, l'écart de suivi s'est établi autour d'un mètre.
Trois capteurs, une fusion filtrée
En approche lointaine, le GNSS fournit la position absolue des deux plateformes. À mesure que le drone se rapproche, un réseau d'antennes détermine la direction du signal Bluetooth 5.1 émis par l'aéronef. La mesure brute d'angle d'arrivée est inutilisable telle quelle sur une plate-forme qui roule et tangue: l'angle d'incidence se déforme avec le mouvement du navire. Une centrale inertielle enregistre le roulis, le tangage et le lacet, puis projette les mesures AoA du repère mobile vers un repère terrestre stable. Un filtre de Kalman étendu fusionne GNSS, Bluetooth et IMU en une estimation relative mise à jour en continu.
Validation: compensation efficace, boucle fermée non démontrée
En simulation, dans les conditions étudiées, des erreurs moyennes de l'ordre du sous-mètre ont été observées. En essai physique, la compensation de mouvement a permis de séparer la trajectoire réelle du drone des perturbations induites par la plate-forme, avec un écart de suivi proche du mètre. Le retour ou l'atterrissage entièrement autonome sur un canot en mouvement n'a pas encore été démontré: les limites du matériel de drone disponible ont empêché les essais en boucle fermée complète. Le montage s'appuie sur des composants u-blox commerciaux, et non sur de l'électronique aéronautique dédiée.
Ce qu'il faut suivre
La navigation relative stable entre drone et plate-forme mobile est validée; la phase terminale d'atterrissage autonome, non. En parallèle, un titre de Tech Times évoque une voie distincte — la navigation sans GPS pour drones d'attaque via AQNav sur plateforme Lumberjack, avec une installation revendiquée en 60 minutes. Pour les professionnels de la géolocalisation et de la topographie, l'intérêt tient à la brique de redondance: un couplage AoA + IMU offre une référence de position relative exploitable quand le GNSS faiblit, ou quand la cible se déplace. La maturité terrain reste à qualifier — cadence de rafraîchissement, tolérance aux trajets multiples en environnement marin réel, comportement face aux perturbations électromagnétiques de la superstructure du navire.